Voor de docent
Leerdoelen
Na deze les kunnen de leerlingen:
- De leerling ontdekt hoe zelfrijdende auto's LiDAR gebruiken om een puntenwolk te maken.
- De leerling maakt met de Distance-app een puntenwolk van Ari's omgeving.
Voorbereiding
Benodigdheden
- 360°-gradenboog
- Groot vel papier
- Pen of potlood
- Tablet/computer
- Voorwerpen uit het klaslokaal
Materialen voor de docent
Materialen voor de leerlingen
- 1 Ari per groepje
- 1 set werkkaarten per leerling
- 1 pen of potlood per leerling
- 1 groot vel papier per groepje
- 1 verzameling voorwerpen uit het klaslokaal om rondom Ari te plaatsen per groepje
- 1 360°-gradenboog per groepje
Lesverloop
-
Stap 1: Voorbereiding
Print voor elke leerling een set werkkaarten.
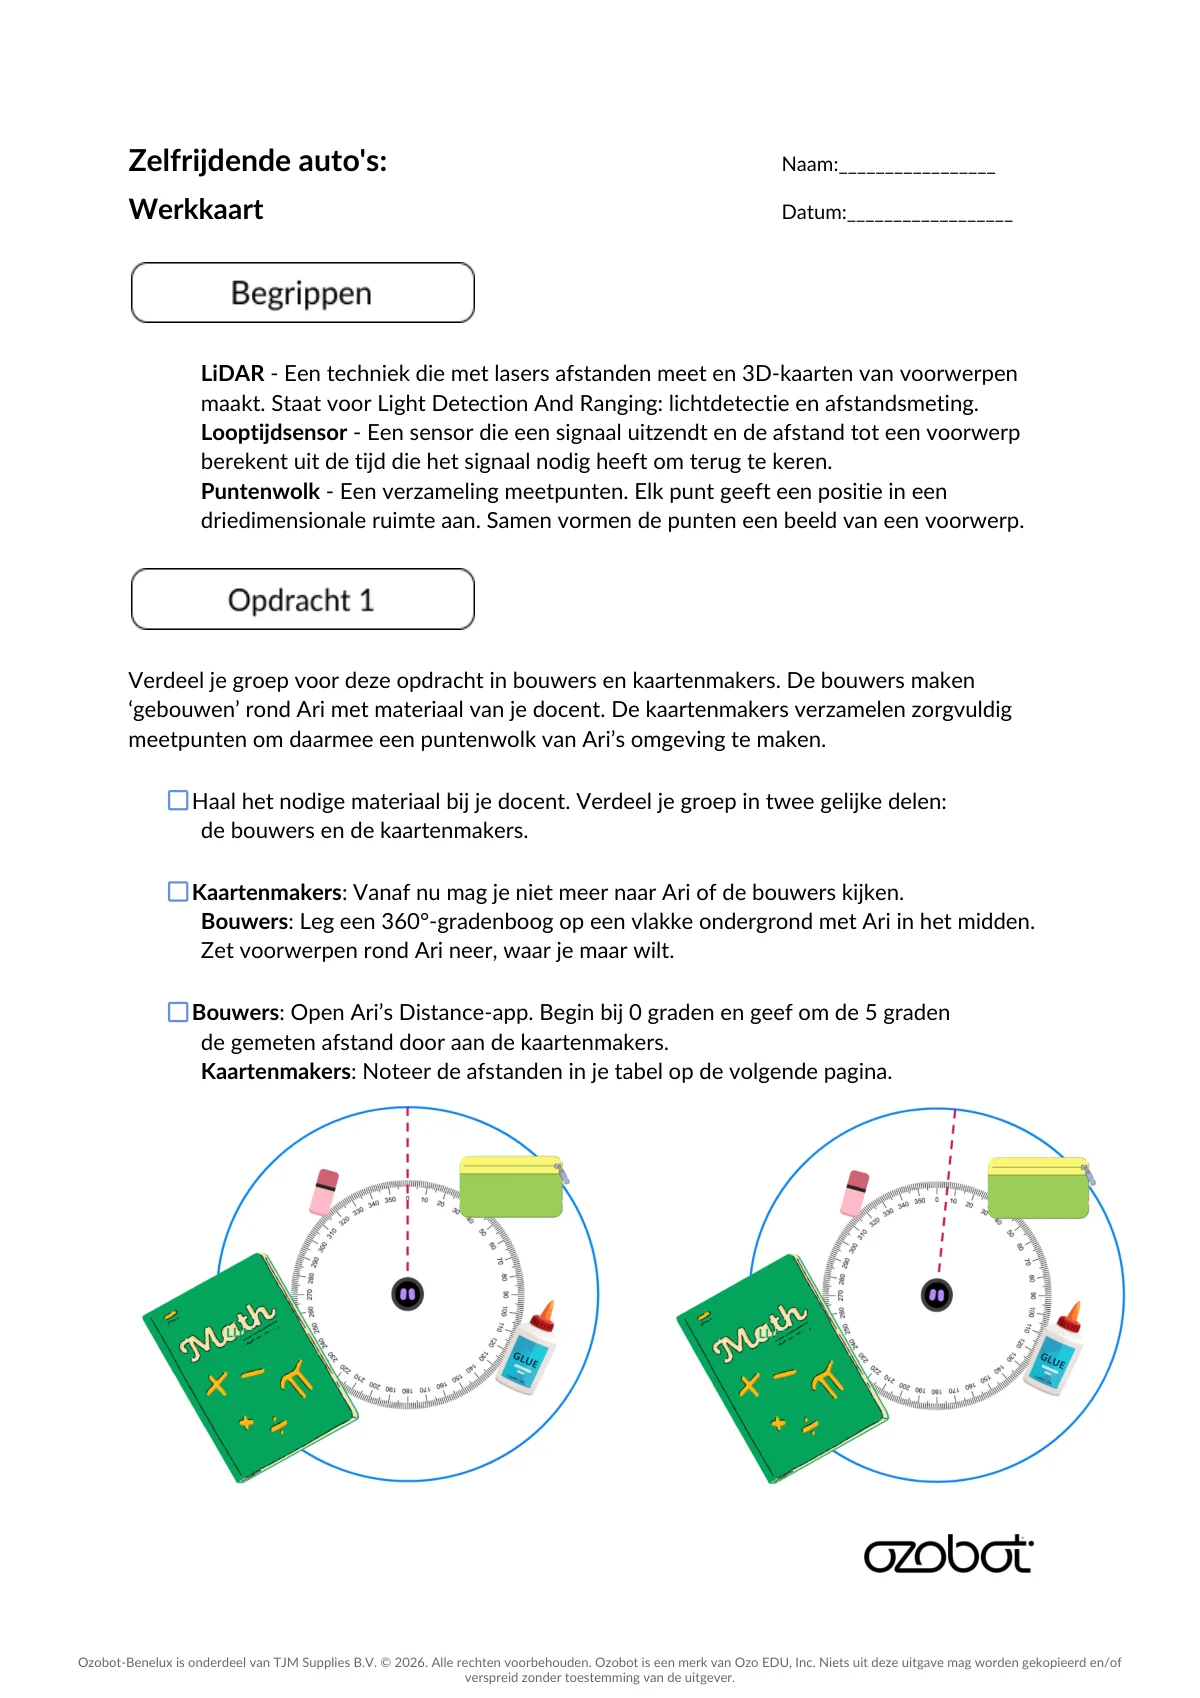
Begrippen
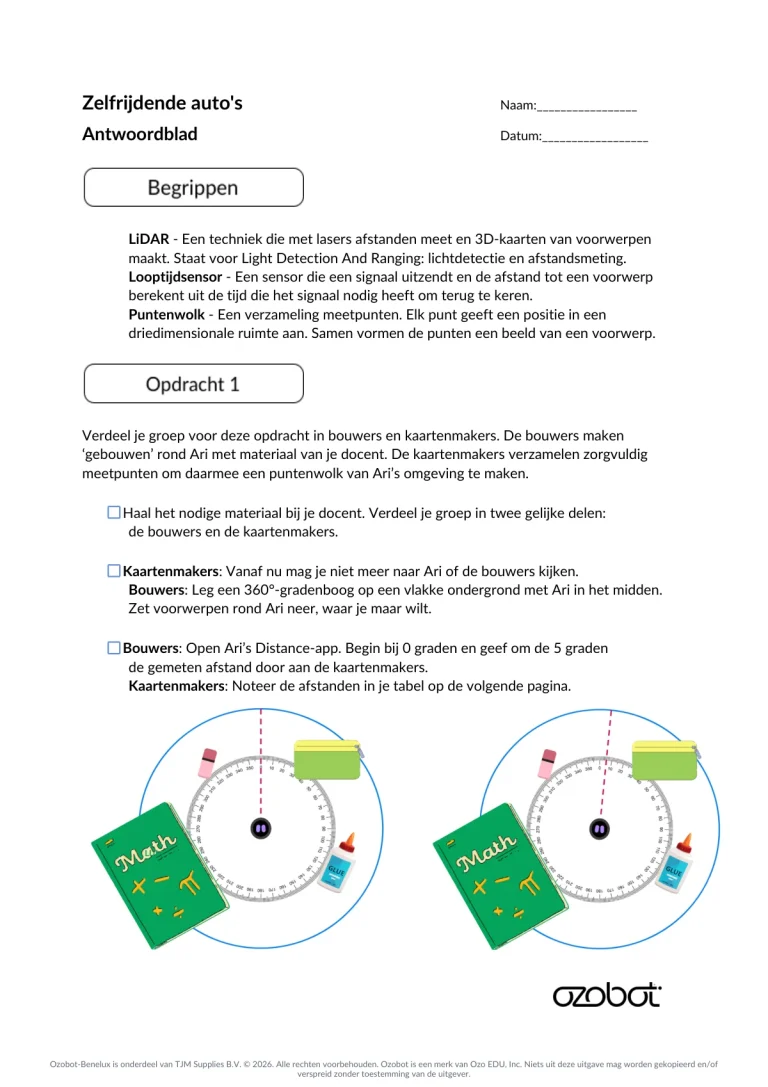
LiDAR – Een technologie die lasers gebruikt om afstanden te meten en 3D-kaarten van voorwerpen te maken. De afkorting betekent lichtdetectie en afstandsmeting.
Looptijdsensor – Een sensor die een signaal uitzendt en de afstand tot een voorwerp berekent op basis van de tijd die het signaal nodig heeft om terug te keren.
Puntenwolk – Een verzameling gegevenspunten waarbij elk punt een positie in de driedimensionale ruimte weergeeft. Samen vormen de punten een visuele weergave van een voorwerp.
-
Stap 2: Introductie
Om ongelukken te voorkomen, moet de technologie waarmee zelfrijdende auto's hun omgeving in kaart brengen veel nauwkeuriger zijn dan de gps-systemen van onze telefoons. Deze auto's gebruiken verschillende hulpmiddelen, waaronder LiDAR, om een visuele weergave van hun omgeving te maken.
Zelfrijdende auto's hebben meestal een grote, ronddraaiende sensor op het dak die helpt om de omgeving in kaart te brengen.
Deze sensor is een LiDAR-sensor: een looptijdsensor die licht uitzendt en wacht tot het licht terugkeert. Deze sensoren berekenen de afstand op basis van de tijd die het licht nodig heeft om terug te keren.
De sensor draait rond op het dak van de auto en zendt steeds opnieuw 16 tot 128 laserstralen tegelijk uit. Zo ontstaat een puntenwolk van de directe omgeving.
Een puntenwolk is een verzameling punten die elk een klein deel van het buitenoppervlak van een voorwerp weergeven. Samen vormen deze punten een visuele kaart van de omgeving van de auto.
Dankzij deze LiDAR-technologie en andere technologieën kunnen zelfrijdende auto's de wereld om zich heen waarnemen.
Net als bij LiDAR in auto's gebruikt Ari een LiDAR-sensor om de afstand tot voorwerpen vóór de robot te bepalen.
-
Activiteit 1
Stap 3: Activiteit 1 – LiDAR-metingen verzamelen
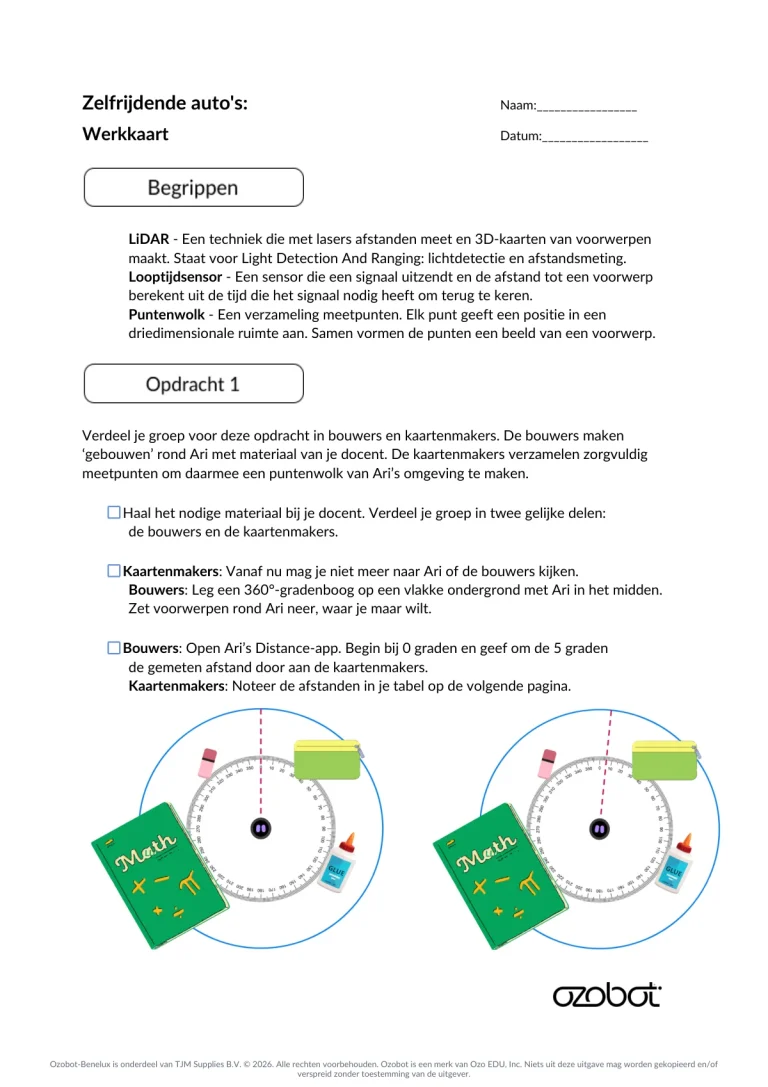
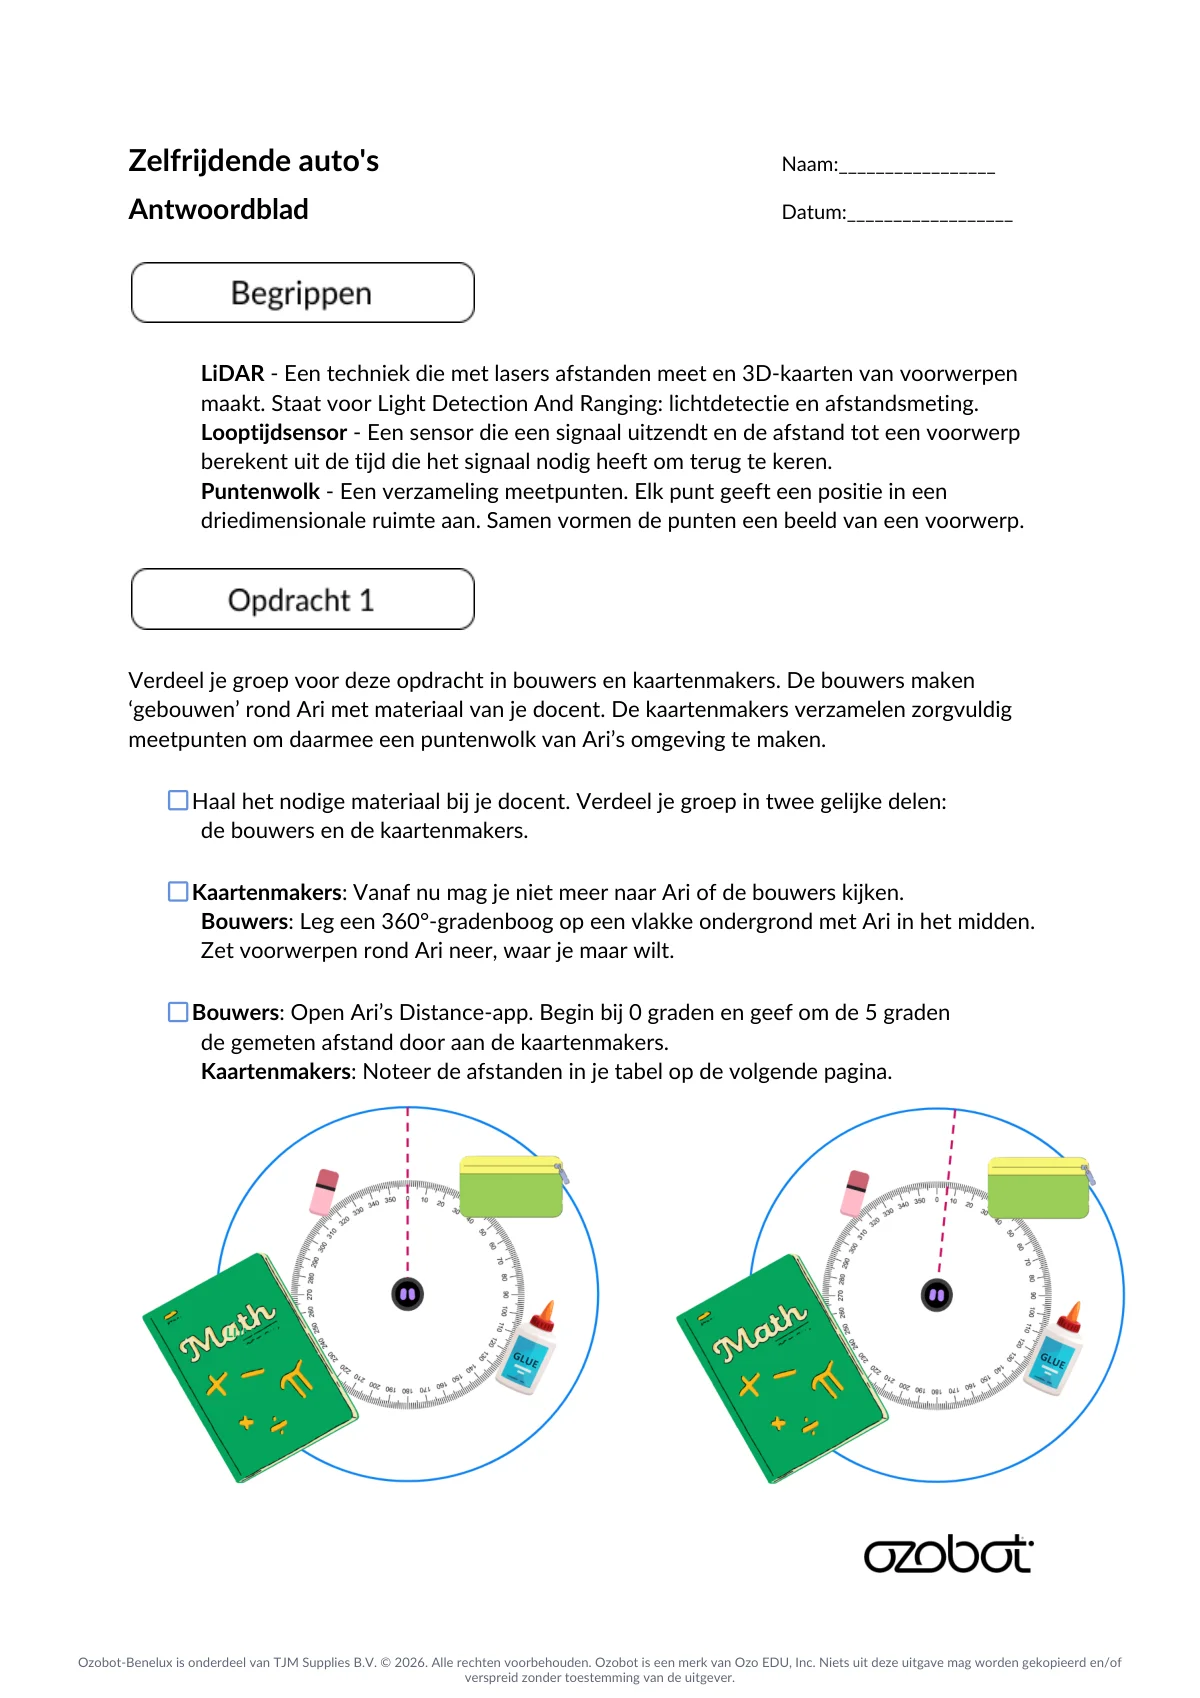
Verdeel de leerlingen in groepjes en geef elk groepje een Ari en een 360°-gradenboog. De leerlingen hebben ook een kleine verzameling voorwerpen nodig die ze rondom Ari kunnen plaatsen.
Verdeel elk groepje in tweeën: de bouwers en de kaartenmakers. De bouwers plaatsen voorwerpen rondom Ari terwijl de kaartenmakers de andere kant op kijken.
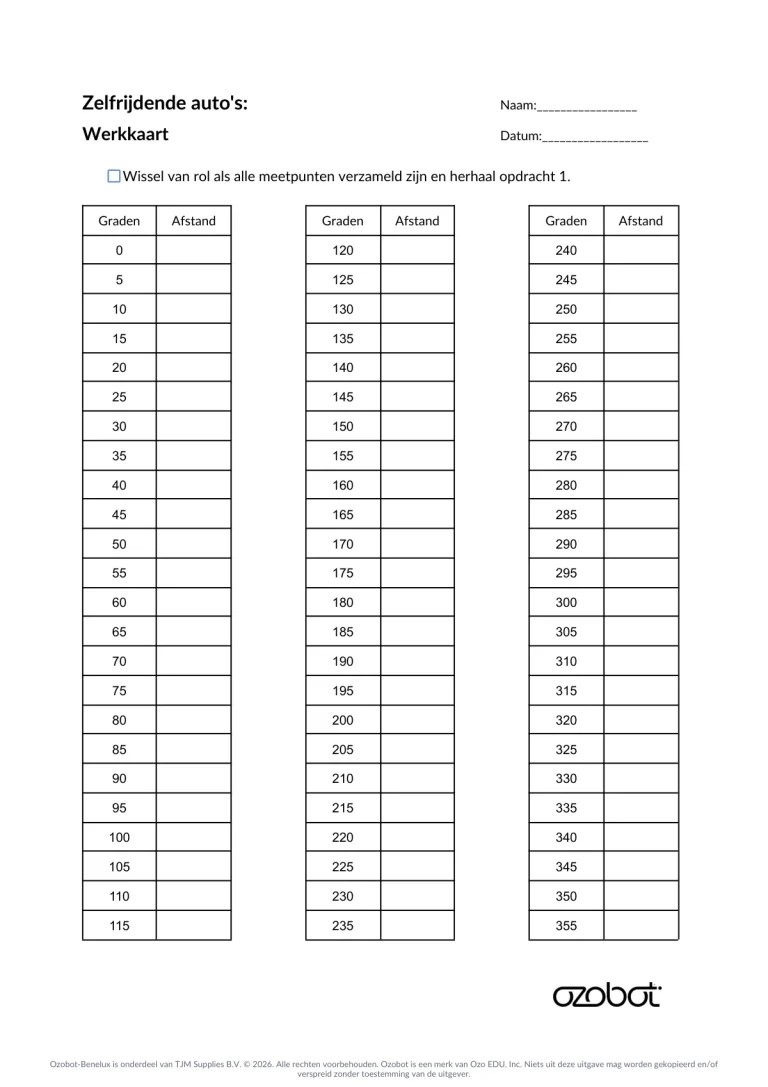
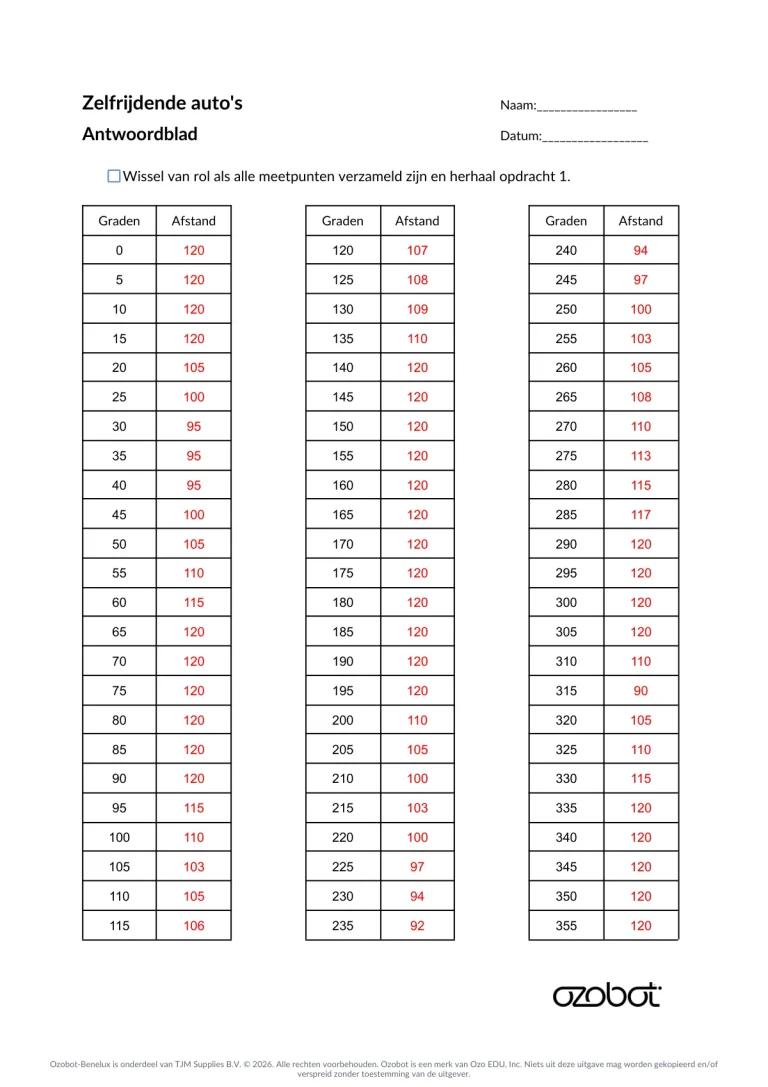
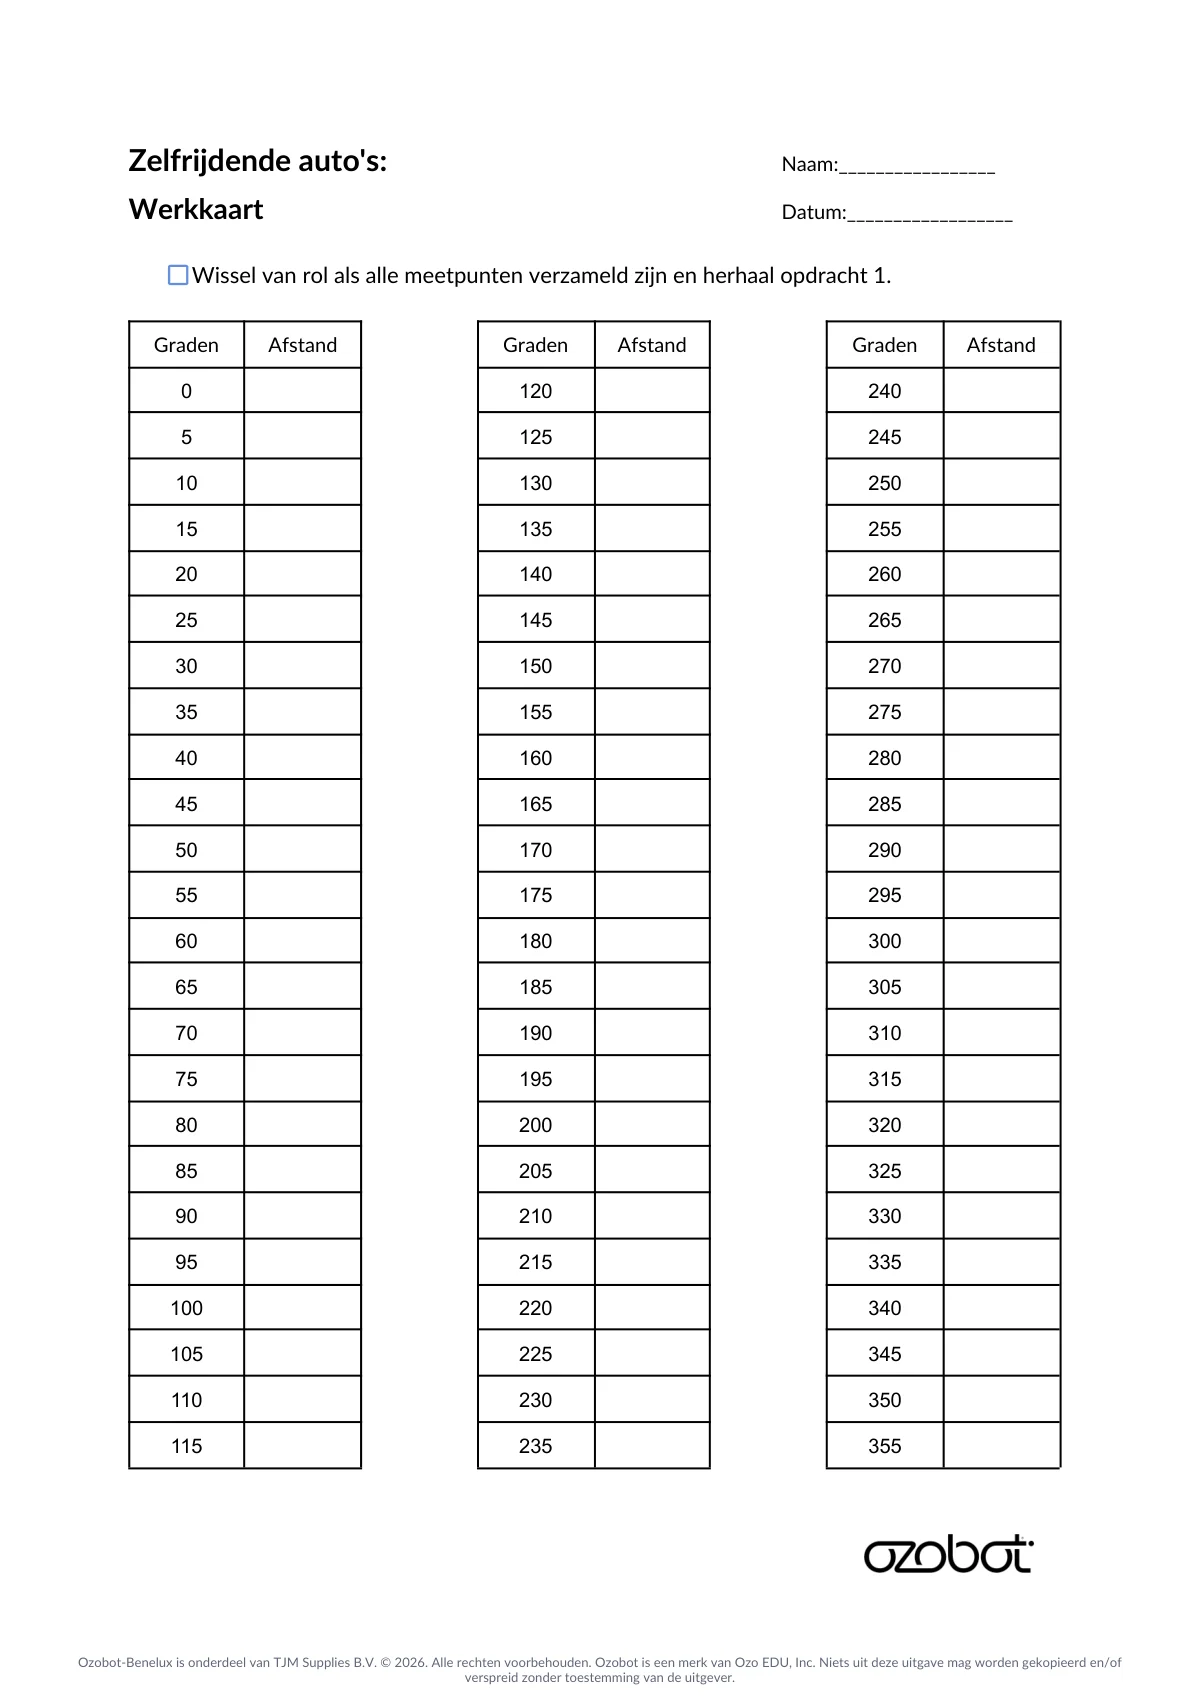
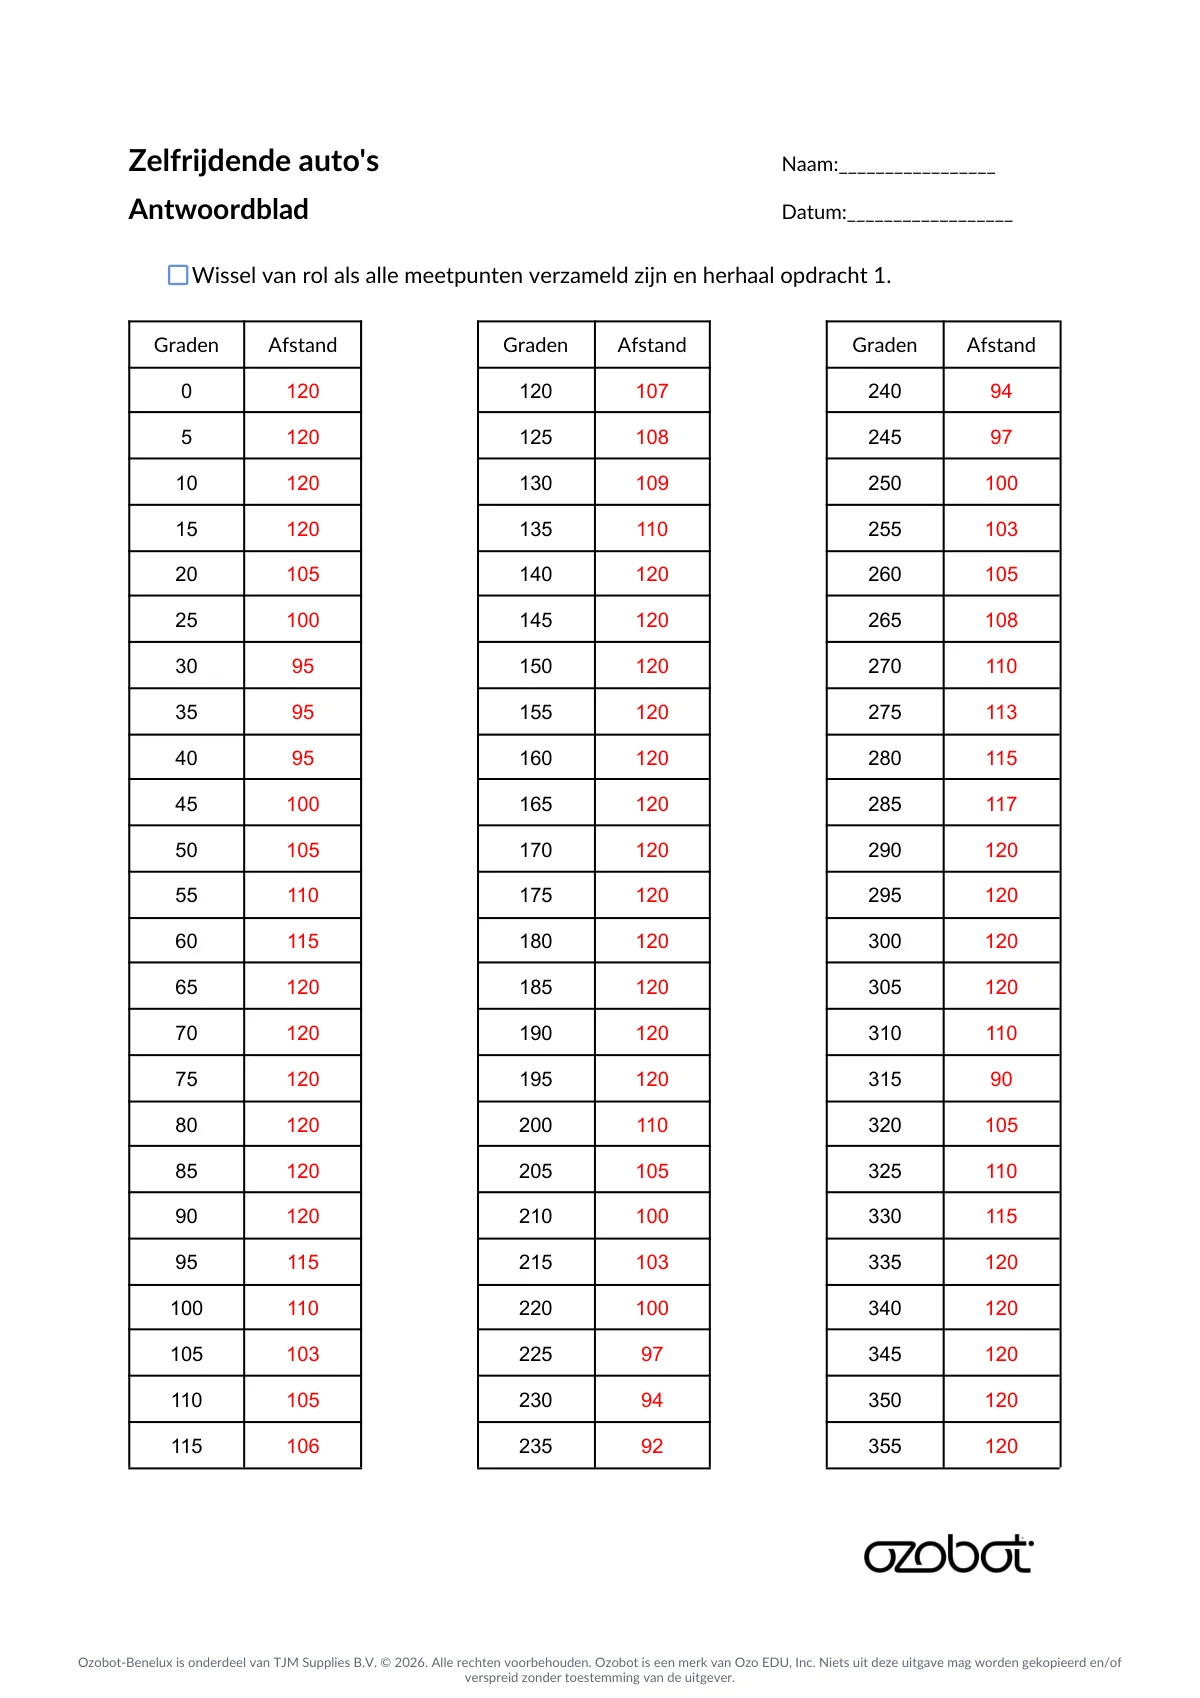
De bouwers leggen de 360°-gradenboog op een vlakke ondergrond en zetten Ari met zijn midden op het middelpunt en zijn voorkant naar 0°. Met de Distance-app meten ze eerst bij 0°. Daarna draaien ze Ari steeds 5 graden om zijn vaste midden, tot en met 355°. Bij elke hoek richten ze Ari's voorkant op de bijbehorende markering van de gradenboog en meten ze de afstand. Dit levert in totaal 72 meetpunten op. De kaartenmakers noteren de metingen op hun werkkaart.
Je kunt de leerlingen ook elke 10 graden een meting laten doen, van 0° tot en met 350°, voor in totaal 36 meetpunten. Dit levert mogelijk een minder nauwkeurig beeld van Ari's omgeving op.
Laat de leerlingen van rol wisselen en herhaal het plaatsen van de voorwerpen, het meten van de afstanden en het noteren van de metingen.
-
Activiteit 2
Stap 4: Activiteit 2 – Ari’s omgeving in kaart brengen
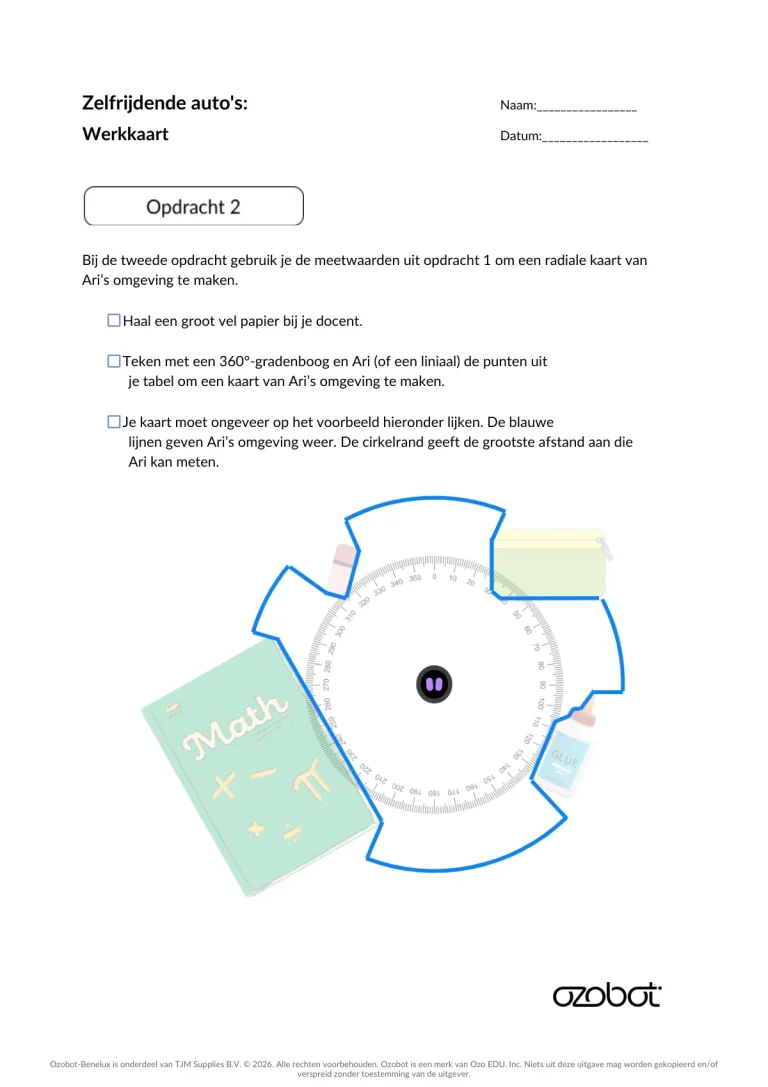
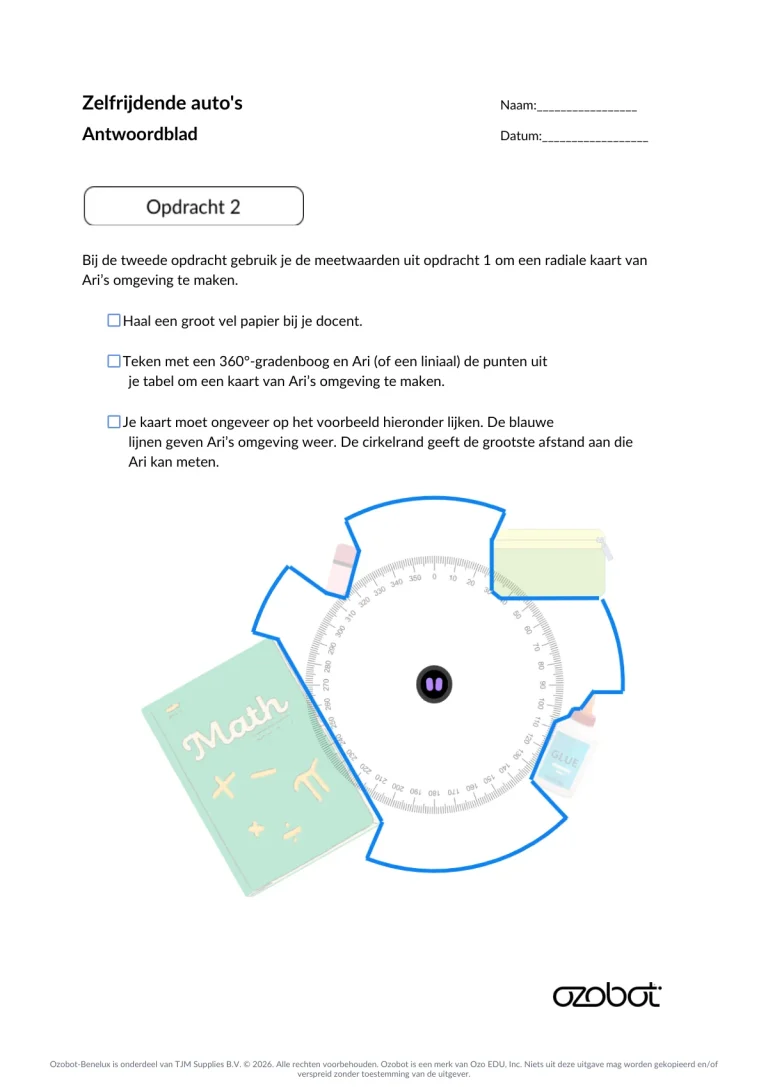
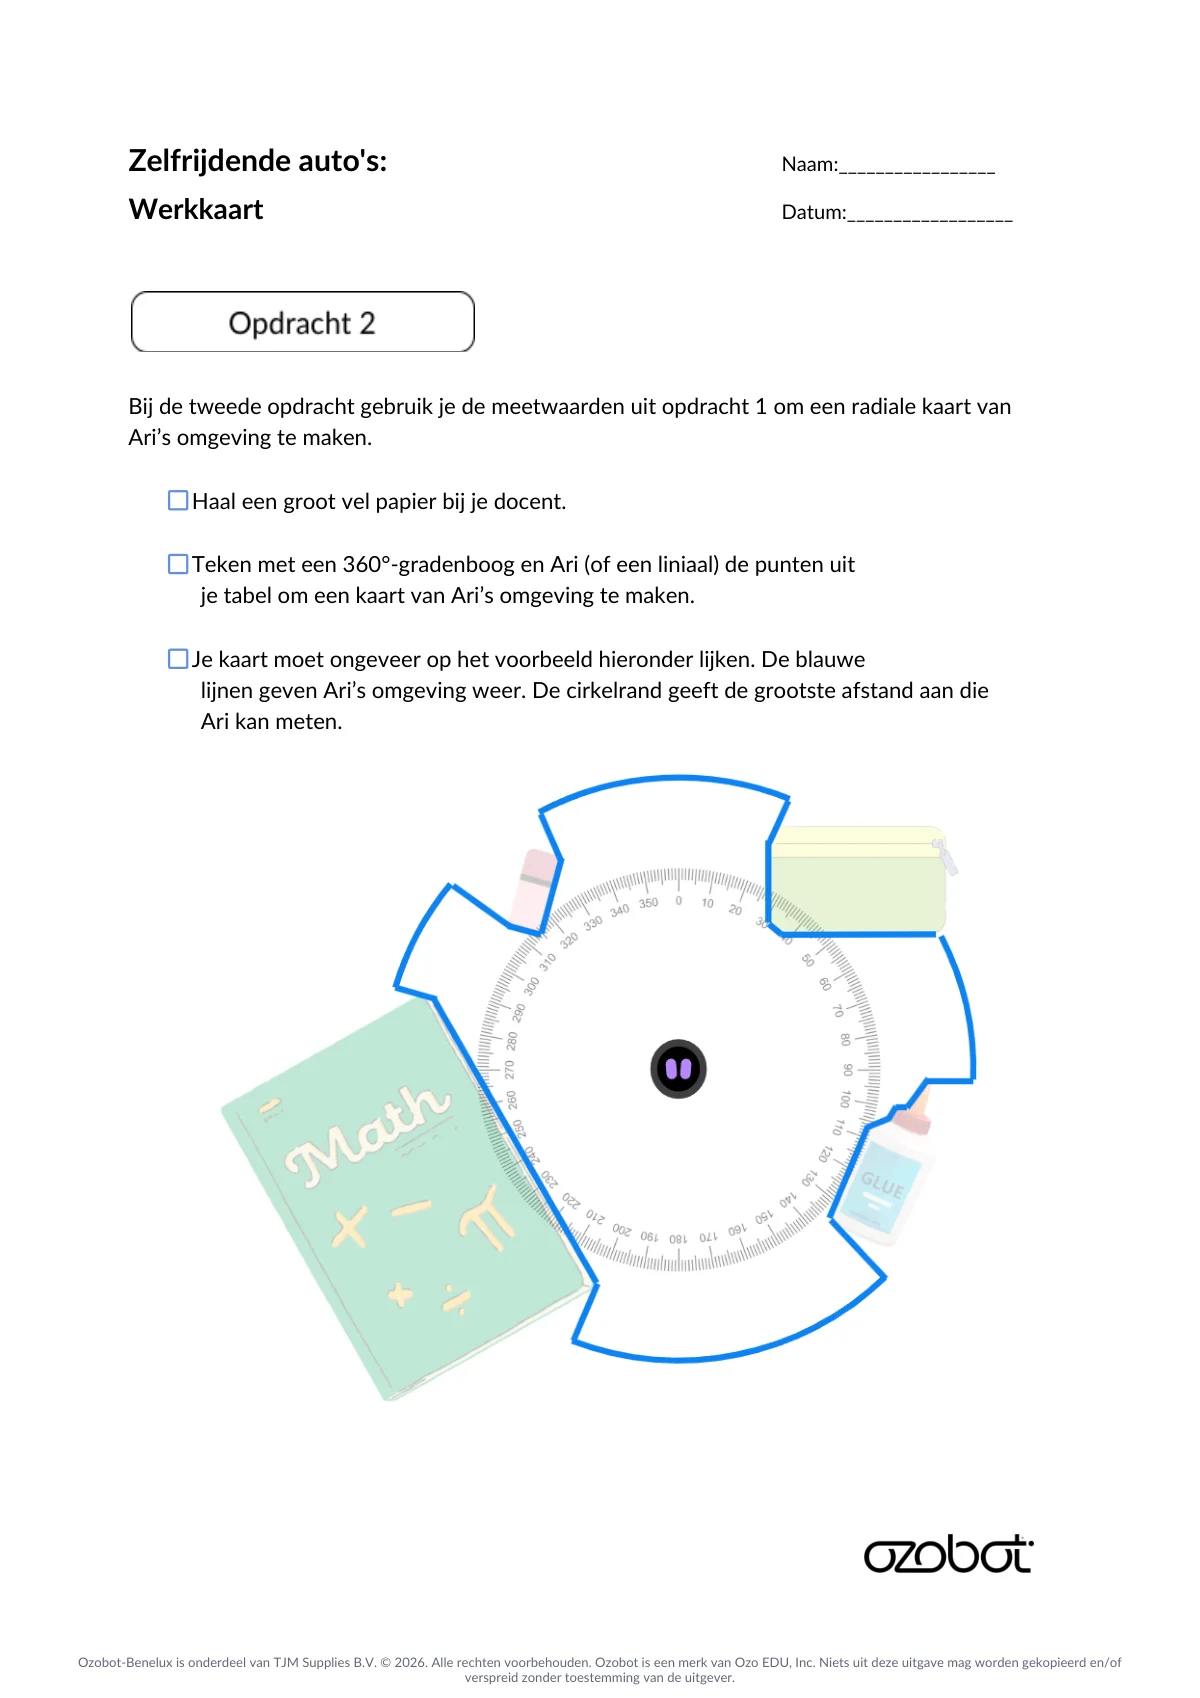
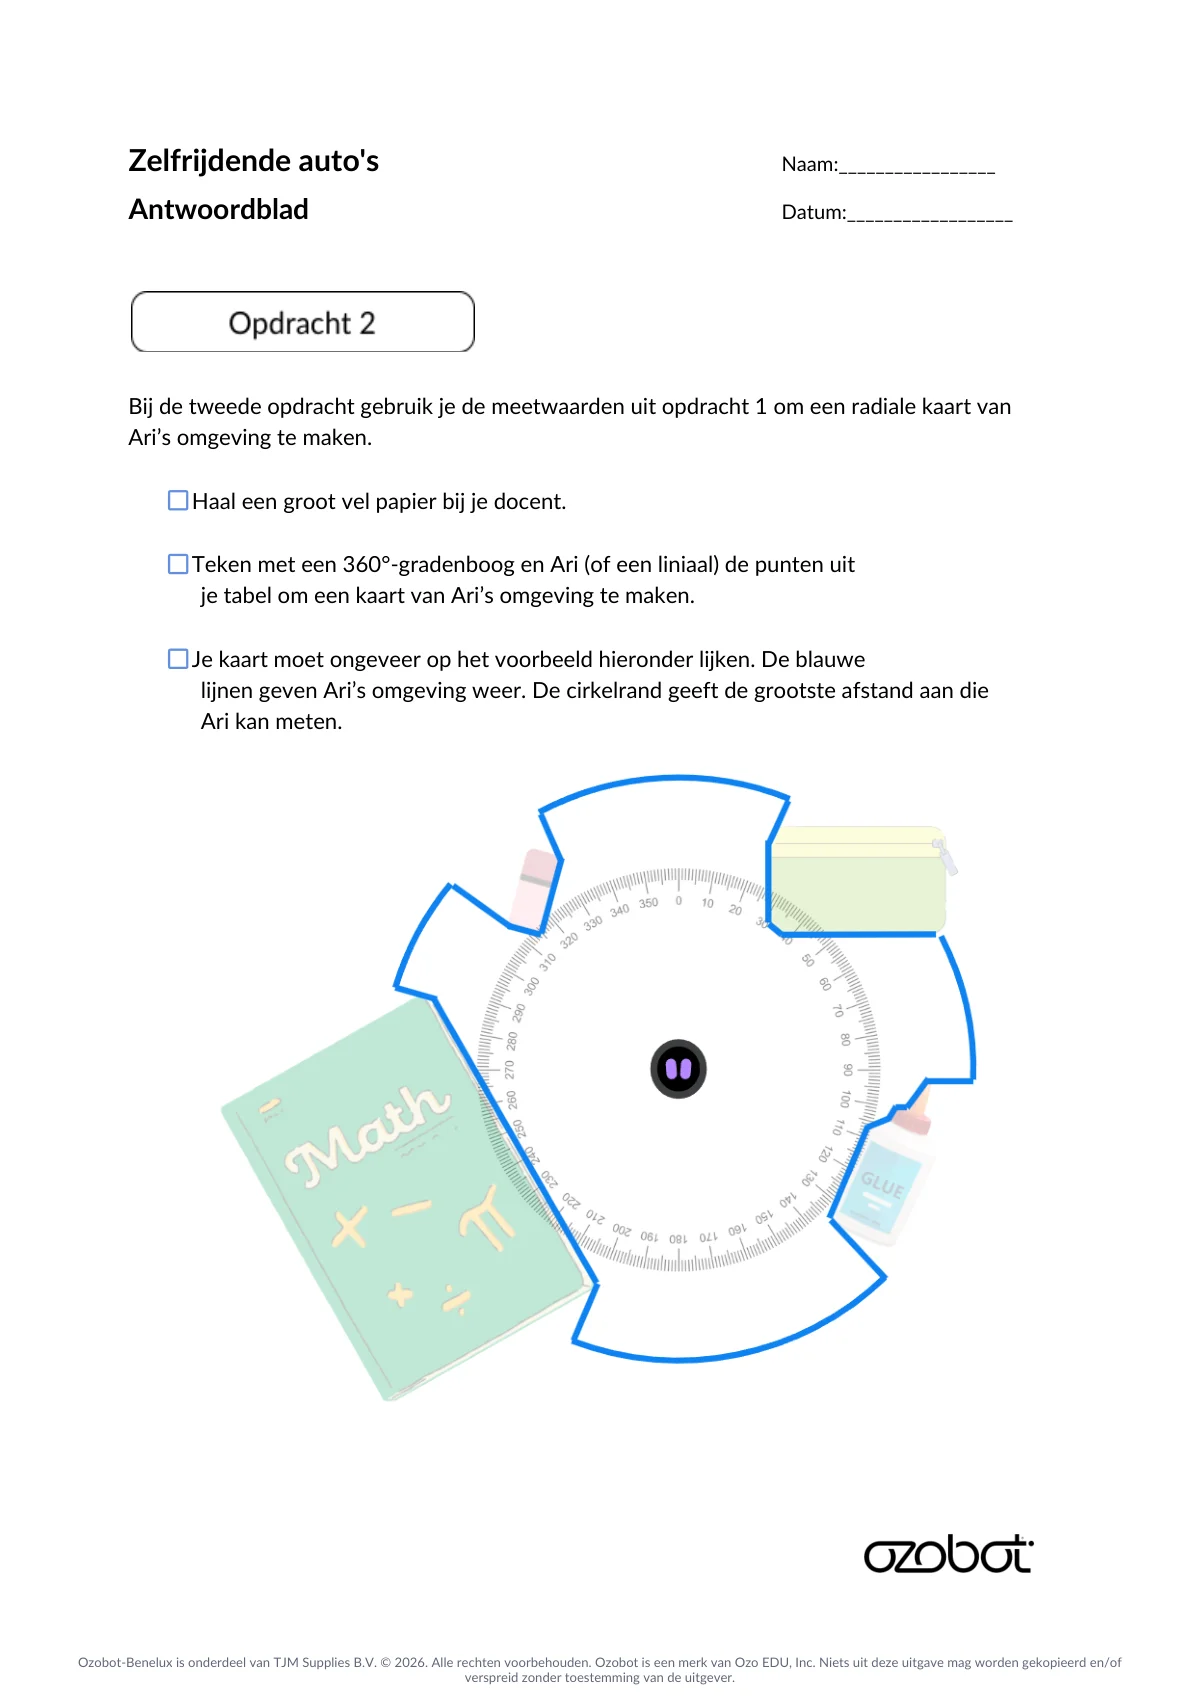
Bij de tweede activiteit gebruiken de leerlingen hun afstandsmetingen om een ruimtelijke kaart van Ari's omgeving te maken.
Geef elk groepje een groot vel papier.
De leerlingen gebruiken Ari (of een liniaal) en een 360°-gradenboog om de punten uit hun gegevensverzameling van activiteit 1 op de kaart te zetten.
Wanneer alle punten zijn ingetekend, hebben de kaartenmakers een puntenwolk van Ari's omgeving.
-
Evaluatie
Stap 5: Evaluatie: afsluitkaartje
De leerlingen vullen hun afsluitkaartje in en leveren het in. Dit is de laatste pagina van de werkkaart.
Aanvullend materiaal
- Lesverloop zelfrijdende auto's (pdf)
- Antwoordmodel zelfrijdende auto's (pdf)
- Aanvullende inhoud van het lesverloop op pagina 4–7 van de bron: Begrippen: LiDAR – Een technologie die lasers gebruikt om afstanden te meten en 3D-kaarten van voorwerpen te maken. De afkorting betekent lichtdetectie en afstandsmeting. Looptijdsensor – Een sensor die een signaal uitzendt en de afstand tot een voorwerp berekent op basis van de tijd die het signaal nodig heeft om terug te keren. Puntenwolk – Een verzameling gegevenspunten waarbij elk punt een positie in de driedimensionale ruimte weergeeft. Samen vormen de punten een visuele weergave van een voorwerp. Introductie: Om ongelukken te voorkomen, moet de technologie waarmee zelfrijdende auto's hun omgeving in kaart brengen veel nauwkeuriger zijn dan het gps-systeem van je telefoon. Deze auto's gebruiken verschillende hulpmiddelen, waaronder LiDAR, om een visuele weergave van hun omgeving te maken. Zelfrijdende auto's hebben meestal een grote, ronddraaiende sensor op het dak die helpt om de omgeving in kaart te brengen. Deze sensor is een LiDAR-sensor: een looptijdsensor die licht uitzendt en wacht tot het licht terugkeert. Deze sensoren berekenen de afstand op basis van de tijd die het licht nodig heeft om terug te keren. De sensor draait rond op het dak van de auto en zendt steeds opnieuw 16 tot 128 laserstralen tegelijk uit. Zo ontstaat een puntenwolk van de directe omgeving. Een puntenwolk is een verzameling punten die elk een klein deel van het buitenoppervlak van een voorwerp weergeven. Samen vormen deze punten een visuele kaart van de omgeving van de auto. Dankzij deze LiDAR-technologie en andere technologieën kunnen zelfrijdende auto's de wereld om zich heen waarnemen. Net als bij LiDAR in auto's gebruikt Ari een LiDAR-sensor om de afstand tot voorwerpen vóór de robot te bepalen. Activiteit 1 – LiDAR-metingen verzamelen: Verdeel de leerlingen in groepjes en geef elk groepje een Ari en een 360°-gradenboog. De leerlingen hebben ook een kleine verzameling voorwerpen nodig die ze rondom Ari kunnen plaatsen. Verdeel elk groepje in tweeën: de bouwers en de kaartenmakers. De bouwers plaatsen voorwerpen rondom Ari terwijl de kaartenmakers de andere kant op kijken. Vervolgens gebruiken de bouwers de Distance-app van Ari om elke 5 graden een afstand te meten, te beginnen bij 0 graden. Dit levert in totaal 72 meetpunten op. De kaartenmakers noteren de metingen op hun werkkaart. Je kunt de leerlingen ook elke 10 meetpunten een meting laten doen, voor in totaal 36 meetpunten. Dit levert mogelijk een minder nauwkeurig beeld van Ari's omgeving op. Herhaal stap 2–3 en laat de leerlingen van rol wisselen. Activiteit 2 – Ari's omgeving in kaart brengen: Bij de tweede activiteit gebruiken de leerlingen hun afstandsmetingen om een ruimtelijke kaart van Ari's omgeving te maken. Geef elk groepje een groot vel papier. De leerlingen gebruiken Ari (of een liniaal) en een 360°-gradenboog om de punten uit hun gegevensverzameling van activiteit 1 op de kaart te zetten. Wanneer alle punten zijn ingetekend, zouden de kaartenmakers een afbeelding moeten hebben die lijkt op het voorbeeld hieronder. Evaluatie: Afsluitkaartje: De leerlingen vullen hun afsluitkaartje in en leveren het in. Dit is de laatste pagina van de werkkaart.
Voor de leerlingen
Breng Ari's omgeving in kaart
Zelfrijdende auto's gebruiken LiDAR om hun omgeving in kaart te brengen. Jij gebruikt de looptijdsensor van Ari om de omgeving van Ari te meten en op papier te tekenen.
Je hebt nodig
- Ari
- werkkaart
- pen of potlood
- groot vel papier
- voorwerpen uit het klaslokaal
- 360°-gradenboog
Zo ga je te werk
Stap 1: Maak groepjes
Werk in een groepje. Verdeel de rollen: bouwers en kaartenmakers.
Stap 2: Zet de voorwerpen neer
De bouwers plaatsen voorwerpen rondom Ari. De kaartenmakers kijken de andere kant op.
Stap 3: Meet afstanden
Gebruik de Distance-app van Ari. Kies met je groep of je elke 5 of elke 10 graden een afstand meet. Begin bij 0 graden. De kaartenmakers noteren de metingen op hun werkkaart.
Stap 4: Wissel van rol
Wissel eerst van rol. Herhaal daarna het plaatsen van de voorwerpen en het meten.
Stap 5: Teken de kaart
Gebruik de metingen op je werkkaart. Zet met Ari of een liniaal en de 360°-gradenboog de punten op het grote vel papier.
Stap 6: Vul het afsluitkaartje in
Vul het afsluitkaartje op de laatste pagina van je werkkaart in. Lever het in.
Werkkaarten
De werkkaarten zitten in de PDF van deze les. Print ze op 100% (werkelijke grootte), niet op “passend maken”: dan rijdt Ozobot precies over de lijnen.
-
 Werkkaart 1
-
 Werkkaart 2
-
 Werkkaart 3
-
 Werkkaart 4
-
 Antwoordblad 1
-
 Antwoordblad 2
-
 Antwoordblad 3
-
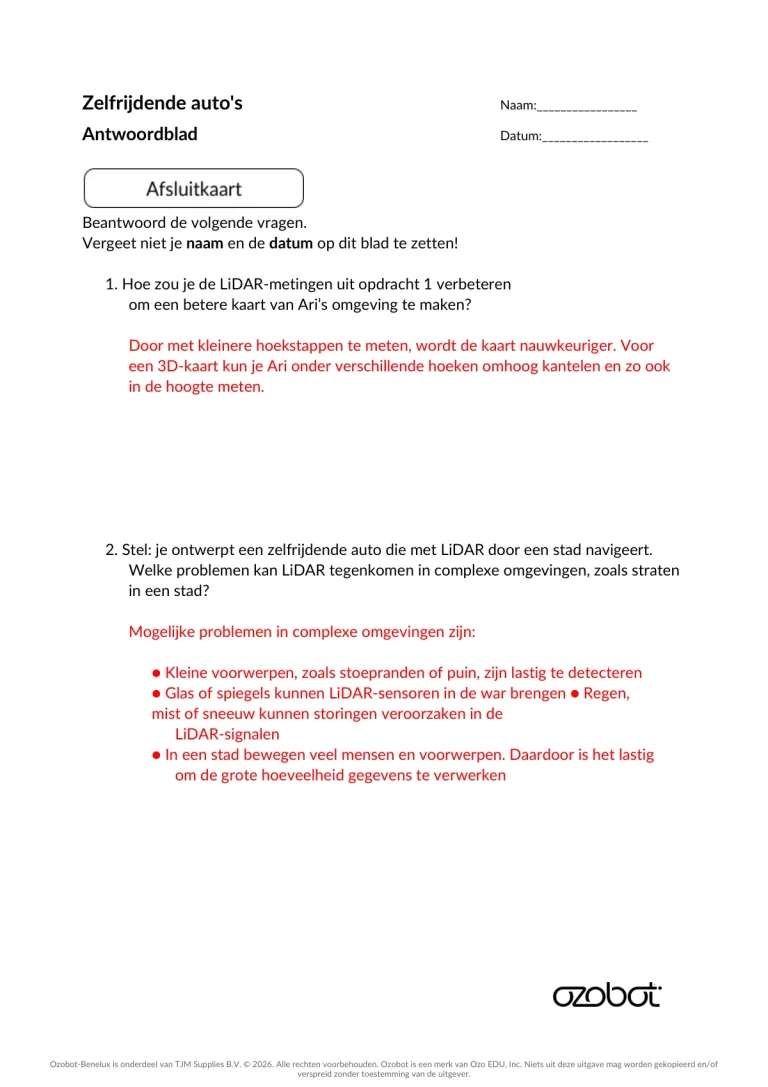 Antwoordblad 4
Download de les met alle werkkaarten (PDF) (opent in een nieuw tabblad)
Video
SLO-leerdoelen
Met deze les werk je aan de volgende leerdoelen voor digitale geletterdheid (computational thinking) van SLO:
- 2.2 Genereren van een gegevensverzameling. Gegevens verzamelen